Glace de rétroviseur chauffante pour Buick Encore 2013-2016 gauche et droite
17,95 EUR
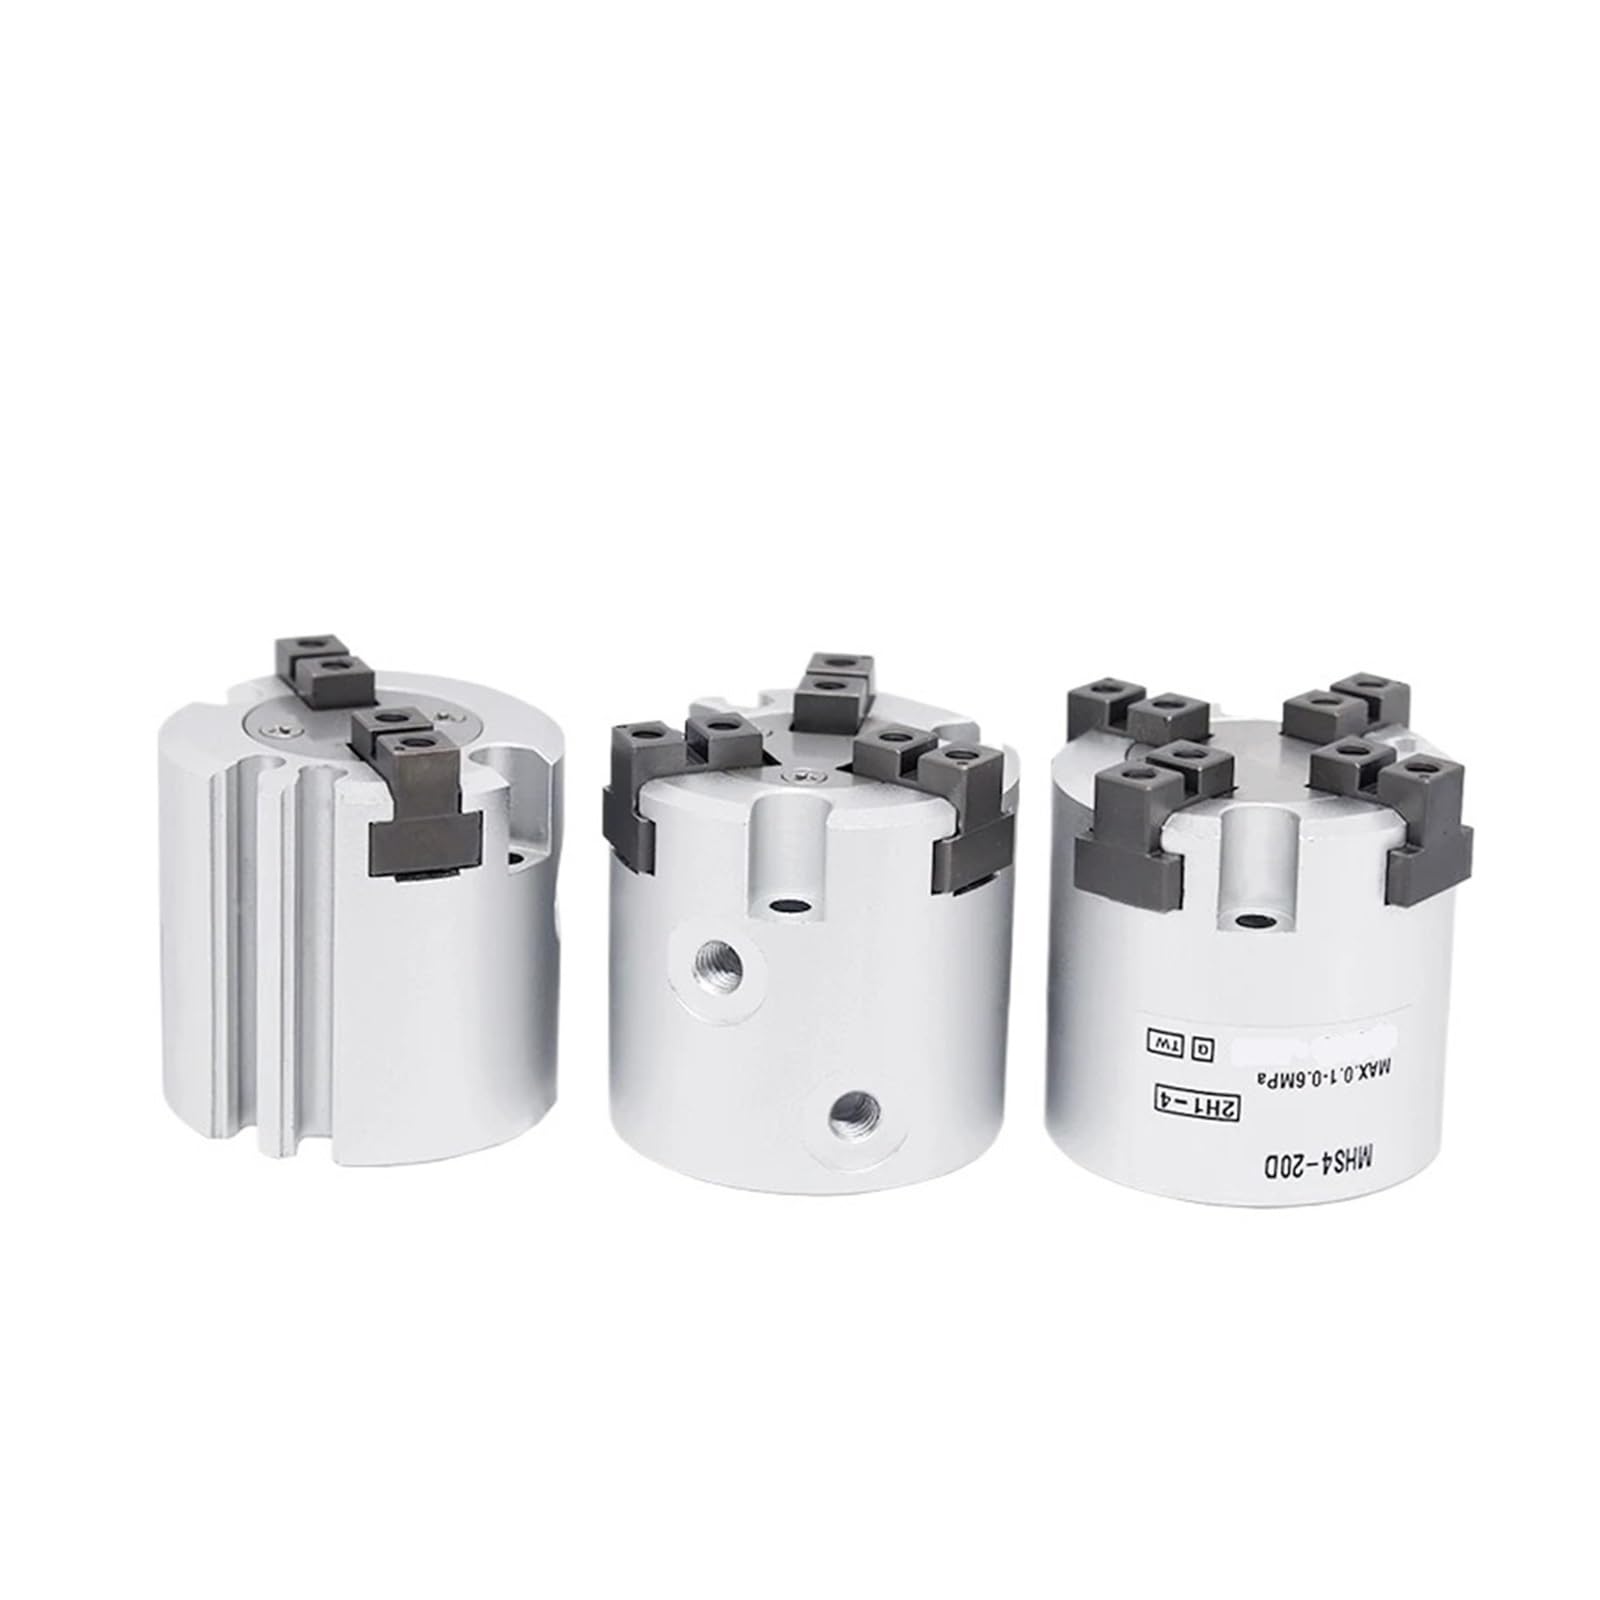
Les arrêts de production causés par des pièces mal saisies représentent un coût majeur pour votre activité. La pince pneumatique parallèle MHS3-16D apporte une réponse définitive à ce problème en verrouillant la position de vos pièces avec une force pneumatique constante et équilibrée par ses 3 doigts mobiles.
En choisissant ce vérin pneumatique à 3 doigts, vous investissez dans la sérénité opérationnelle. Le design parallèle assure que les faces internes des doigts restent parfaitement perpendiculaires à la pièce, éliminant l'effet d'éjection souvent constaté sur les pinces angulaires d'ancienne génération.
| Désignation | Pince pneumatique MHS3-16D parallèle |
| Nombre de mors | 3 doigts synchronisés |
| Course par doigt | 4 mm environ |
| Répétabilité | ±0.02 mm |
| Lubrification | Non requise (usinage interne de précision) |
Pas besoin de modifications structurelles lourdes : ce modèle dispose de filetages de montage sur plusieurs faces pour s'adapter à la configuration existante de votre bras de robot ou de votre automate. Sa compacité permet une utilisation dans les espaces restreints, maximisant le volume utile de vos cellules de travail.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.